コンテンツへスキップ
            
都市向け

道路工事不要の信号制御

既設の信号柱に設置した1台のセンサーで、検知・分類から信号タイミングの制御まで


交通信号の感応制御(交通信号感応制御、需要対応型信号制御、適応型信号制御とも呼ばれます)とは、固定されたタイマーで信号を制御するのではなく、車両、自転車、歩行者をリアルタイムで検知し、その状況に応じて信号のタイミングを調整する仕組みです。センサーが、どの交通参加者が、どこで、何人または何台待っているかを信号制御機に伝えます。制御機はその情報をもとに、各信号フェーズをどの程度維持または延長するかを判断します。 ​

お問い合わせ

従来型検知技術の課題

 交通信号の感応制御を導入する都市では、従来、主に4つの方式から選択してきました。それぞれにメリットと制約があります。​

誘導ループは、固定された地点での存在検知しか行えません。速度や車種は把握できず、同じ進入方向で待っている自動車、自転車、歩行者を区別することもできません。設置や修理には、舗装の切削、車線規制、交通が流れる中での作業が必要です。さらに、一度埋設すると、ループのサイズや位置を変更するには同じ工事を再度行う必要があります。

レーダーは悪天候でも安定して機能し、速度を正確に測定できます。一方で、対象の分類能力には限界があり、停止線付近で列を作って停止している車両の検知が難しい場合があります。 

映像検知は、良好な環境では道路利用者を高精度に分類できますが、逆光、霧、強い雨、夜間では精度が低下します。また、個人を特定できる映像を記録するため、プライバシーへの配慮も必要です。

赤外線センサーはシンプルで低コストですが、検知距離が短く、熱源や天候の影響を受けやすいという制約があります。 

Flow Analytics by AGCのLiDARベースのバーチャルループは、1台のセンサーで交差点全体を3Dで把握し、対象の存在、分類、移動を一括して検知できるよう設計されています。 

バーチャルループ:信号制御を超える柔軟な検知

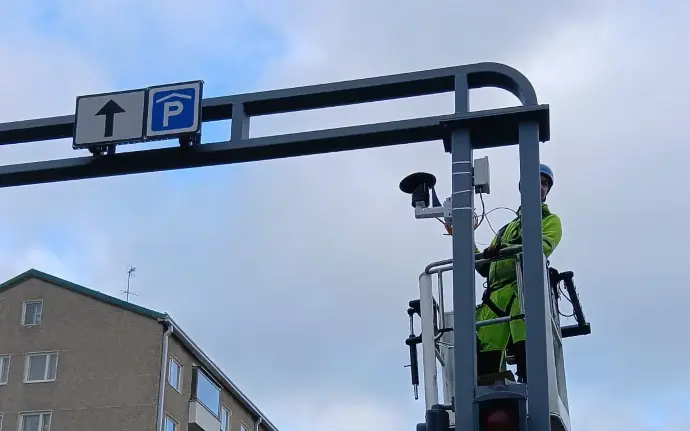
Flow Analytics by AGCでは、既設の信号柱にLiDARセンサーを設置します。道路を切削したり、ケーブルを地中に埋設したりする必要はありません。センサーは交差点のリアルタイム3D点群を生成し、その上にソフトウェアで検知ゾーンを設定します。ゾーン数に制限はなく、ブラウザ上から数分でサイズ変更や位置変更が可能なため、現地での作業も不要です。

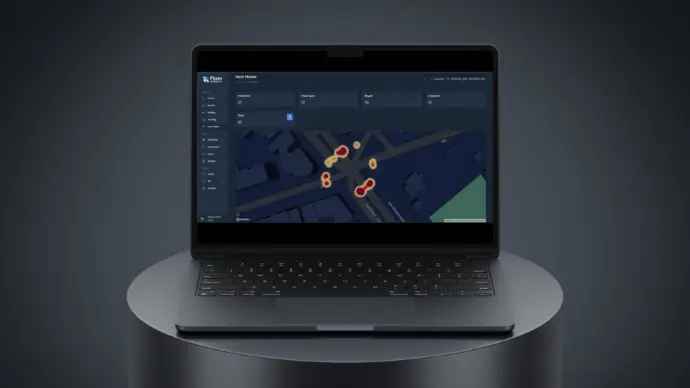
物理ループが答えられるのは、基本的に「そこに何かがいるか」という1つの問いだけです。一方、バーチャルループはさらに多くの情報を提供します。信号制御に使用する同じ3D点群から、速度、進行方向、対象物の分類、移動軌跡、ニアミス(ヒヤリハット)に関するデータも取得できます。そのため、1回のセンサー導入で、交通信号の感応制御に加え、信号タイミングの見直し、安全性評価、交通計画に活用できる移動分析までカバーできます。

物理的な誘導ループとの比較では、バーチャルループの検知結果は誘導ループのイベントと99.83%一致しました。出力データは、標準的な検知器入力または最新のITS通信プロトコルを介して信号制御機に接続でき、従来型から最新世代まで幅広いコントローラーに対応します。

仕組み:検知・理解・制御

Sense

One or two LiDAR sensors, pole-mounted, cover the approaches and the body of the intersection. Out-of-ground, weather-independent, and working in full darkness since the sensor emits its own light.

Understand

The software reconstructs full trajectories for every road user in the scene: turning movements, queue length, dwell time, conflicts between modes, and near-miss interactions.

Act

Detection zones feed the controller in real time, extending or calling phases based on actual demand rather than a fixed cycle. One sensor deployment. Three layers of output.

バーチャルループとその他の検知技術の比較

Comparison of traffic detection technologies
Inductive loops Radar Video / camera detection Infrared Virtual Loops from Flow Analytics by AGC
Installation Cutting into road surface and lane closures required Pole-mounted, non-intrusive Pole-mounted, non-intrusive Pole-mounted, non-intrusive Pole-mounted, non-intrusive
Maintenance Frequent repairs, repeated roadworks Low, occasional realignment Lens cleaning, periodic recalibration Lens cleaning, sensitive to buildup Low, remote configuration
Weather / lighting resilience Unaffected by weather when buried, but degrades with pavement wear Strong in rain, snow and fog Degrades in glare, fog, heavy rain and low light Sensitive to heat sources, rain, fog and sun Consistent across weather and full darkness, using its own light source
Multimodal detection (vehicles, cyclists, pedestrians) Vehicles only, weaker detection of motorcycles and bicycles Limited classification Good in ideal conditions, drops in poor visibility Limited, short range Classification of vehicles, cyclists and pedestrians
Data beyond presence None: presence only Speed, limited classification Classification, some trajectory data Presence only Speed, heading, trajectories, near-miss and conflict data
Detection zone flexibility Fixed once installed; physical rework required to change Software-configurable Software-configurable Fixed Fully reconfigurable in software, with no site visit
Privacy No personal data captured No personal data captured Records identifiable footage unless heavily processed No personal data captured Anonymous 3D points only, with no faces or license plates
Typical lifecycle cost High, driven by repeated roadworks Moderate Moderate to high, with computing and calibration overhead Low upfront, with limited capability Lower total cost of ownership over the sensor's service life

検知から意思決定へ

交通信号の感応制御は、このデータの最も直接的な活用方法です。しかし、同じセンサー導入によって、都市の交通計画に必要な、より広範な分析にも対応できます。

  • 実測した右左折交通量や渋滞列の動きに基づいて信号タイミングを見直し、一度きりの交通量調査をそのまま前提とする必要がありません。​
  • 事故として統計に表れる前に、ニアミス(ヒヤリハット)や交通コンフリクトの傾向を把握できます。事故発生後の分析だけに頼らず、実際の交通データに基づいて、自治体の交通安全対策や事故削減に向けた取り組みを支援します。​
  • 交差点の形状変更や新しい信号制御プランの導入時に、導入前後の交通状況を比較・評価できます。
  • OD(出発地・目的地)データや交通手段別の交通量データを、追加のセンサー設置なしで、より広範な交通・モビリティ計画に活用できます。​

お問い合わせ

最近の交通信号感応制御の導入事例

Flow Analyticsは、フィンランドのユヴァスキュラで、誘導ループの直接的な代替としてLiDARベースのバーチャルループを導入しました。道路を掘削することなく交通信号を感応制御できるほか、停止線付近での検知精度は物理ループと同等であることを実証しました。さらに、従来のシステムでは取得できなかった移動データも提供します。

詳しく見る​​

よくあるご質問

新しいハードウェアは必要ありません。検知ゾーンはソフトウェア上で設定されるため、既存のセンサーを使って再設定でき、現地での作業も不要です。

交差点の形状にもよりますが、通常は1交差点あたり1~2台のセンサーで対応できます。既設の信号柱に設置することで、すべての進入方向と交差点内をカバーします。複数のセンサーを使用する場合は、それぞれが独立して検知するのではなく、各センサーのデータを統合し、交差点全体を1つの統一されたビューとして把握します。 

匿名化された3D点群データのみです。画像、顔、ナンバープレートは取得しません。

はい。LiDARセンサーは周囲の光やカメラ映像に依存せず、自ら光を照射して計測します。そのため、暗闇、雨、霧、雪といった条件でも安定した検知精度を維持できます。

交差点の交通信号制御機にローカル接続することも、データを交通管制センターへ集約して送信し、ネットワーク全体の監視・制御に活用することも可能です。

本ソリューションは、交通信号およびITSで一般的に使用される標準通信プロトコルに対応しているため、独自仕様のインターフェースを必要とせず、既存の信号制御機やネットワーク環境に統合できます。

Flow Analytics by AGCの交通信号感応制御が選ばれる理由

プライバシーを最優先

本ソリューションは、顔やナンバープレートなど、個人を特定できる情報を取得しません。匿名の3D LiDAR点群データのみを使用するため、プライバシーに配慮した設計となっており、日本の公共空間でも安心して導入できます。

高精度で詳細な分析 

移動をセンチメートル単位で追跡することで、手作業やカメラでは得にくい高精度な交通量計測、分類、移動軌跡の分析が可能です。

実環境で実証された性能 

交通量が多く、照明条件や天候の影響を受けやすい複雑な都市環境でも安定して機能するよう設計されており、他のシステムでは検知が難しい条件でも一貫した結果を提供します。

意思決定に直結

追加処理が必要な生データではなく、ダッシュボード、レポート、GIS形式で分析結果を提供します。意思決定者は、これらの情報を交通計画、設計、運用に直接活用できます。

都市および交通拠点向けのその他のソリューションもご覧ください。


 ソリューション​​